در بیشتر خطهای تولید، آخرین کنترل قبل از بستهبندی هنوز یک نفر است که زیر نور چراغ قطعه را نگاه میکند. این کار در ساعت اول شیفت خوب جواب میدهد و در ساعت هفتم خیلی کمتر. بازرسی چشمی با هوش مصنوعی، یعنی یک دوربین و یک مدل پردازش تصویر که قطعهٔ معیوب را علامت میزند، حالا آنقدر ارزان شده که یک کارخانهٔ متوسط هم بتواند امتحانش کند. در این مقاله مسیر عملیای را که خودم دنبال میکنم نشان میدهم، از اولین عکس دوربین تا تصمیمی که خط تولید واقعاً از آن استفاده کند.
در ۲۴ سال کار در صنعت تولید پروژههای بینایی ماشین زیادی دیدهام که به دلایلی شکست خوردند که هیچ ربطی به مدل هوش مصنوعی نداشت: نور بد، تعریف نشدن عیب، یا اینکه هیچکس تصمیم نگرفته بود با قطعهای که دوربین رد میکند چه کار کنیم. برای همین بیشتر این مقاله دربارهٔ همین چیزهاست. خط تولید و همهٔ عددهای این مقاله فرضی هستند و دادهٔ هیچ شرکت واقعیای نیستند.
خط تولید فرضی
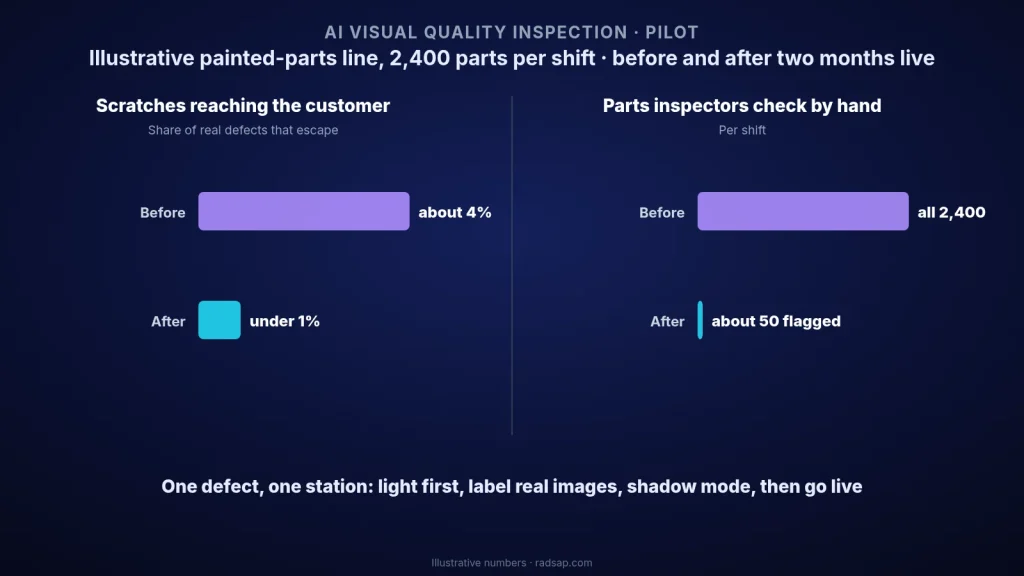
یک کارخانه درپوشهای فلزی رنگشده میسازد، حدود ۲۴۰۰ قطعه در هر شیفت. دو بازرس در انتهای خط همهٔ قطعهها را از نظر خطوخش، فرورفتگی و شرهکردن رنگ کنترل میکنند. ممیزی قطعههای بستهبندیشده نشان میدهد حدود ۴٪ عیبهای واقعی هنوز به دست مشتری میرسد و بیشترشان در نیمهٔ دوم شیفت شب رد میشوند. مدیر کیفیت میخواهد بداند آیا یک دوربین میتواند کمک کند، بدون اینکه خط متوقف شود یا اول یک سیستم گران آماده خریده شود.
قدم ۱: یک عیب و یک ایستگاه انتخاب کنید
با «همهچیز را بازرسی کنیم» شروع نکنید. از روی سوابق شکایت و ضایعات، عیبی را انتخاب کنید که بیشترین هزینه را دارد، و ایستگاهی را که قطعه در آن ثابت است یا با سرعت یکنواخت حرکت میکند. در این مثال، آن عیب خطوخش رنگ روی سطح بالایی قطعه است که بیشتر مرجوعیهای مشتری را میسازد. یک عیب، یک سطح، یک ایستگاه. اگر این جواب داد، اضافه کردن عیب بعدی خیلی سادهتر است.
قدم ۲: اول نور و دوربین، بعد هوش مصنوعی
بیشترین وقتم را همینجا میگذارم و بیشتر از انتخاب هر مدلی جواب میدهد.
- نور ثابت و کنترلشده. یک محفظه یا سرپوش ساده روی ایستگاه، تا نور روز و چراغ ایستگاه کناری تصویر را عوض نکند. برای خطوخش روی رنگ براق، نوری که با زاویهٔ کم میتابد خطها را بهتر نشان میدهد.
- جای ثابت دوربین. فاصله و زاویهٔ یکسان برای همهٔ قطعهها. دوربین صنعتی بهترین است، ولی برای آزمایش اول یک دوربین USB خوب که ثابت نصب شده معمولاً کافی است.
- یک فرمان عکسبرداری. عکس وقتی گرفته شود که قطعه سر جایش است، با یک سنسور یا سیگنال نوار نقاله، نه با تایمر.
یک آزمون ساده: اگر یک بازرس باتجربه نتواند عیب را روی تصویر صفحه بهوضوح ببیند، هیچ مدلی هم آن را با اطمینان پیدا نمیکند. اول تصویر را درست کنید.
قدم ۳: عکس جمع کنید و برچسب بزنید
- تعریف عیب را در یک صفحه بنویسید. با عکس: چه چیزی خطوخش حساب میشود، حداقل طولش چقدر است و کدام قسمتهای قطعه مهم است. دو بازرس باید رویش توافق کنند، وگرنه برچسبها با هم تناقض پیدا میکنند.
- دو تا سه هفته عکس واقعی جمع کنید. در این مثال حدود ۳۰۰۰ قطعهٔ سالم و ۳۰۰ قطعهٔ خطدار. عکس قطعهٔ سالم راحت جمع میشود؛ عکس عیب وقت میبرد، پس هر قطعهٔ ردشده را نگه دارید و از آن عکس بگیرید.
- با خود بازرسها برچسب بزنید. ابزارهای رایگان برچسبزنی کافی است. بازرسها عیب را از همه بهتر میشناسند و این کار آنها را هم با پروژه همراه میکند.
- یک مجموعهٔ آزمون جدا نگه دارید. عکسهای یک هفته را کنار بگذارید که مدل هنگام آموزش هرگز نبیند. تنها راه منصفانهٔ قضاوت دربارهٔ مدل همین است.
قدم ۴: با یک مدل ساده شروع کنید
برای یک عیب، یک مدل طبقهبندی تصویر معمولی («سالم» یا «خطدار») که روی عکسهای خودتان آموزش دیده معمولاً کافی است و خیلی از ابزارها امروز این کار را بدون کدنویسی زیاد انجام میدهند. اگر عکس معیوب خیلی کم دارید، مدل تشخیص ناهنجاری که فقط شکل قطعهٔ سالم را یاد میگیرد و هر چیز متفاوتی را علامت میزند گزینهٔ اول خوبی است. قبل از اینکه همین آزمایش ساده نشان دهد عیب دیده میشود، سیستم پیچیده نخرید.
قدم ۵: بین رد اشتباه و عیب جامانده تصمیم بگیرید
هر مدلی دو نوع خطا دارد: قطعهٔ سالم را رد میکند (رد اشتباه) یا قطعهٔ معیوب را قبول میکند (عیب جامانده). نمیشود هر دو را صفر کرد، پس این یک تصمیم مدیریتی است، نه فنی.
| تنظیم | عیب جامانده | رد اشتباه قطعهٔ سالم | معنایش روی خط |
|---|---|---|---|
| سختگیر | حدود ۱٪ | حدود ۶٪ | عیب خیلی کمی رد میشود، ولی بازرس در هر شیفت حدود ۱۴۰ قطعهٔ سالم را دوباره کنترل میکند |
| متعادل | حدود ۲٪ | حدود ۲٪ | حدود ۵۰ کنترل دوباره در هر شیفت؛ انتخاب این مثال |
| آسانگیر | حدود ۶٪ | کمتر از ۱٪ | تقریباً کنترل دوبارهای نیست، ولی از همان آدمهایی که قرار بود کمکشان کند بدتر است |
در این مثال دوربین جای بازرسها را نمیگیرد. قطعههای مشکوک را نگه میدارد و تصمیم نهایی دربارهٔ آنها با بازرس است. اینطوری هزینهٔ یک رد اشتباه چند ثانیه وقت است، نه یک قطعهٔ ضایعشده.
قدم ۶: اول حالت سایه، بعد اجرای واقعی
در دو تا چهار هفتهٔ اول دوربین فقط تصمیمش را ثبت میکند و کسی بر اساس آن کاری نمیکند. هر روز تصمیمهای دوربین را با تصمیم بازرسها مقایسه کنید و همهٔ موارد اختلاف را ببینید. فقط وقتی عددها روی قطعههای جدید و در شیفتهای شب هم ثابت ماند، دوربین اجازه پیدا میکند قطعه را متوقف کند. در خط فرضی ما، بعد از دو ماه اجرای واقعی، سهم خطوخشهایی که به مشتری میرسید از حدود ۴٪ عیبها به کمتر از ۱٪ رسید و وقت بازرسها به جای همهٔ قطعهها صرف قطعههای علامتخورده شد.
اول کجا سود میدهد
- عیبی که دیدنی، پرهزینه و پرتکرار است: خطوخش سطح، قطعهٔ جاافتاده، برچسب اشتباه، ظاهر درزگیری یا جوش.
- ایستگاهی که قطعه در آن از قبل ثابت است یا با سرعت یکنواخت حرکت میکند.
- شیفتهای شب و شیفتهای طولانی، که تمرکز آدم بیشتر از همه افت میکند.
- قطعههایی که عکسشان بعداً هم به کار میآید، مثلاً برای حلوفصل ادعای مشتری یا ردیابی یک عیب تا مرحلهٔ مشخصی از فرایند.
اشتباههای رایج
- شروع از مدل. بیشتر شکستها از نور، جای قرارگیری و تعریفنشدن عیب است.
- عکس معیوب خیلی کم. مدلی که با ۲۰ خطوخش آموزش دیده قابل اعتماد نیست. بیشتر جمع کنید یا با تشخیص ناهنجاری شروع کنید.
- برنامه نداشتن برای قطعهٔ ردشده. از قبل مشخص کنید چه کسی کنترلش میکند، کجا میرود و با چه سرعتی.
- آموزش ندادن دوباره. تأمینکنندهٔ جدید رنگ یا نسخهٔ جدید قطعه تصویر را عوض میکند. هر ماه یک نمونه را دوباره برچسب بزنید.
بازرسی تصویری با کارهای دیگری که دربارهشان نوشتهام خوب جور میشود: انتخاب اولین پروژهٔ هوش مصنوعی کاربردی در تولید، اطمینان از اینکه پایلوت هوش مصنوعی واقعاً به خط تولید برسد، و نگهداری پیشبینانه روی یک دارایی بحرانی که همین منطق «کوچک شروع کن» را دارد.
میخواهید بازرسی تصویری را روی خط خودتان امتحان کنید؟
توضیح کوتاهی از پرهزینهترین عیبتان و چند عکس نمونه برایم بفرستید. با هم بررسی میکنیم که آیا دوربین میتواند آن را ببیند و یک پایلوت کوچک و کمهزینه برایش برنامهریزی میکنیم.
تماس با من بخوانید: هوش مصنوعی کاربردی در تولید بخوانید: چرا پایلوتها متوقف میشوند
منابع
- بازرسی مبتنی بر دوربین با طبقهبندی تصویر و تشخیص ناهنجاری برای عیبهای سطحی در صنایع خودرو، فلز، پلاستیک و بستهبندی رایج است و نتیجهاش به نور، کیفیت تصویر و دادهٔ برچسبخورده بستگی زیادی دارد.
- خط تولید، نرخ خطاها و همهٔ عددهای این مقاله فرضی هستند.
- مطالعهٔ مرتبط در همین سایت: کاربردهای هوش مصنوعی در تولید، چرا پایلوتهای هوش مصنوعی متوقف میشوند، و نگهداری پیشبینانه روی یک دارایی بحرانی.